Entorno de Simulación para Sistemas LADDER
| Codigo/Evento | PF-038 — XVI Encuentro Departamental RREDSI Risaralda |
| Ponente Principal | Luis Miguel Molina Osorio |
| Tutor / Líder | Ana Julieth Marín Hurtado |
| Coautores | Michael Felipe Cifuentes Molano, Germán Andrés Holguín Londoño, Mauricio Holguín Londoño y Kevin David Ortega Quiñones |
| Institución / Semillero | Universidad Tecnológica de Pereira Semillero: Huellas sobre sistemas digitales y mantenibilidad |
Ficha Técnica
TIPO DE PROYECTO
Ingeniería y Tecnología
OBJETIVO(S)
Objetivo general: Desarrollar un software interactivo de simulación basado en Lógica de Escalera (Ladder Logic) que permita el diseño, validación lógica y visualización dinámica del comportamiento lógico de circuitos de control.
Objetivos Específicos:
- Analizar herramientas de simulación de diagramas de escalera para identificar requerimientos funcionales, estándares y criterios de diseño del simulador.
- Diseñar una arquitectura funcional del simulador que permita la representación y ejecución lógica de circuitos de control para facilitar su comprensión y validación.
- Desarrollar el simulador con capacidades de interacción gráfica y retroalimentación visual en tiempo real para la validación didáctica de sistemas de automatización.
RESUMEN
Los sistemas de automatización industrial requieren de entornos de diseño que permitan una validación lógica antes de su implementacion en controladores físicos; sin embargo, existe una brecha formativa y operativa entre la teoría de los sistemas de control y la programacion de Controladores Logicos Programables (PLC) bajo estandares industriales. Este documento describe el desarrollo de un software interactivo basado en Logica de Escalera (Ladder Logic), diseñado para optimizar el diseño rápido de circuitos y la enseñanza de la automatización.
El software, desarrollado en un entorno controlado, implementa un motor de simulacion con un algoritmo de barrido (scan cycle) en tiempo real, permitiendo la evaluación dinámica de variables mediante una interfaz gráfica orientada a objetos. Entre las características técnicas principales se incluyen el soporte para contactos normalmente abiertos (NA), cerrados (NC) y temporizadores con retardo a la conexión y desconexión (TON/TOF).
Los resultados experimentales demuestran que el simulador proporciona una retroalimentacion visual inmediata con una latencia mínima, lo que mejora la curva de aprendizaje en comparación con entornos de desarrollo industriales más rígidos. El sistema se presenta como una alternativa eficiente para el prototipado rápido, permitiendo verificar la integridad de la logica de control y el comportamiento de los contactores en un entorno libre de riesgos eléctricos.
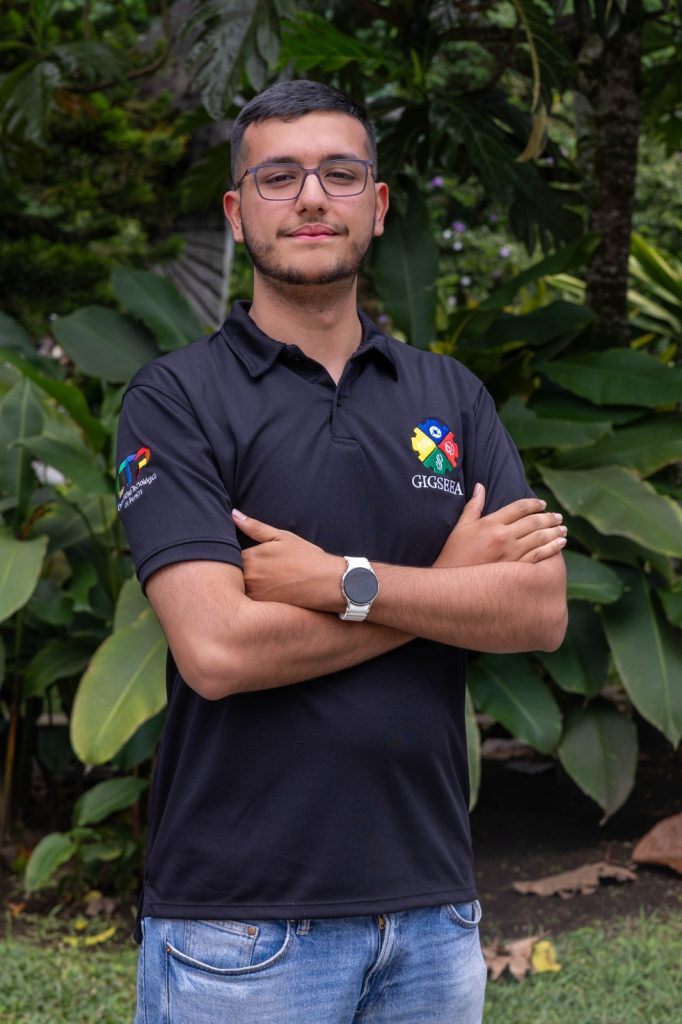
Luis Miguel Molina Osorio
Rol: Investigador principal y ponente.
Contribución clave: Programación del simulador en Python/PyQt5, diseño del motor de simulación para el ciclo de barrido e implementación de las pruebas de usabilidad con usuarios.