← Volver a Ponencias EVENTO INTERNACIONAL // SOFTWARE LIBRE
SOBERANÍA TECNOLÓGICA & OPEN SOURCE

FLISOL

Festival Latinoamericano de Instalación de Software Libre • Difusión, robótica abierta y desarrollo colaborativo.

¿Qué es FLISOL?

El Festival Latinoamericano de Instalación de Software Libre (FLISOL) es el evento de difusión de Software y Tecnologías Libres más grande de Latinoamérica. Su encuentro anual sirve como plataforma para fomentar la soberanía tecnológica, compartir conocimiento abierto y visibilizar desarrollos académicos y comunitarios construidos íntegramente con herramientas de código abierto.

Proyecto Destacado

PONENCIA OFICIAL
ROBÓTICA DE PRECISIÓN PAROL 6 // OPEN HARDWARE

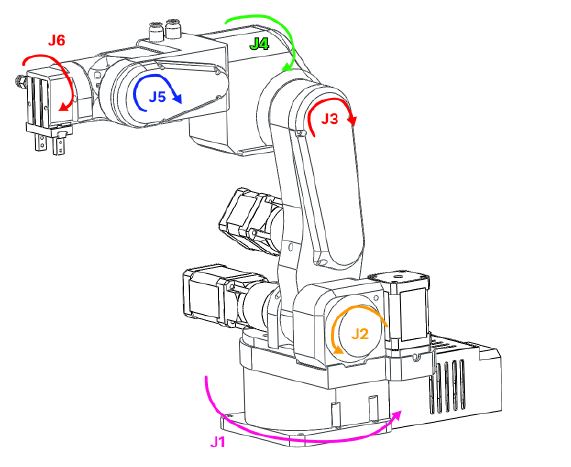
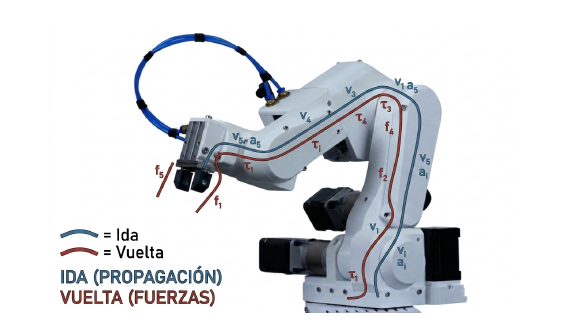
Ecosistema de Simulación y Monitoreo para Brazo Robótico de 6 GDL

Enfoque Software Libre: Demostración práctica del uso de herramientas open source (Python, PyBullet, PyQt5 y Matplotlib) para el control y monitoreo de un manipulador robótico PAROL 6 sin depender de licencias industriales propietarias.

Latencia de Comando
0.16 ms
Alto rendimiento en tiempo real
Arquitectura de Control
6 GDL
Configuración estándar industrial
Entorno Tecnológico
Open Source
Python • PyBullet • PyQt5

Resumen Detallado

En el marco de FLISOL, este proyecto demuestra la viabilidad de reemplazar suites comerciales cerradas por un entorno libre de alto rendimiento. Integrando el motor de física PyBullet, la interfaz gráfica PyQt5 y la representación espacial 3D con Matplotlib, el sistema alcanza una latencia de comando de apenas 0.16 ms. La ponencia resalta el valor de la soberanía tecnológica y el desarrollo accesible de soluciones robóticas avanzadas para la investigación y la academia.
Entorno Gráfico y Simulación

CAPTURA DE SOFTWARE EN EJECUCIÓN
Interfaz gráfica PyQt5 y monitoreo en tiempo real
SISTEMA DE CONTROL // GUI
Panel de control y telemetría de articulaciones
Simulación cinemática 3D en PyBullet
MOTOR DE FÍSICA // PYBULLET
Renderizado y cinemática espacial tridimensional

Galería del Evento

REGISTRO EN AUDITORIO
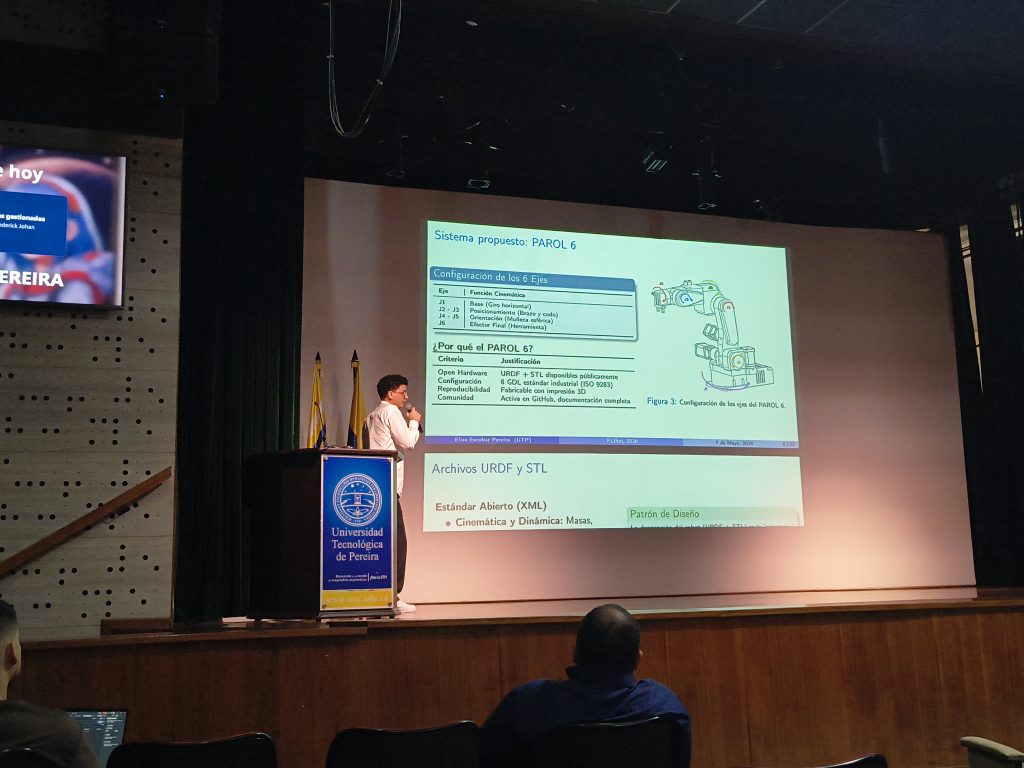
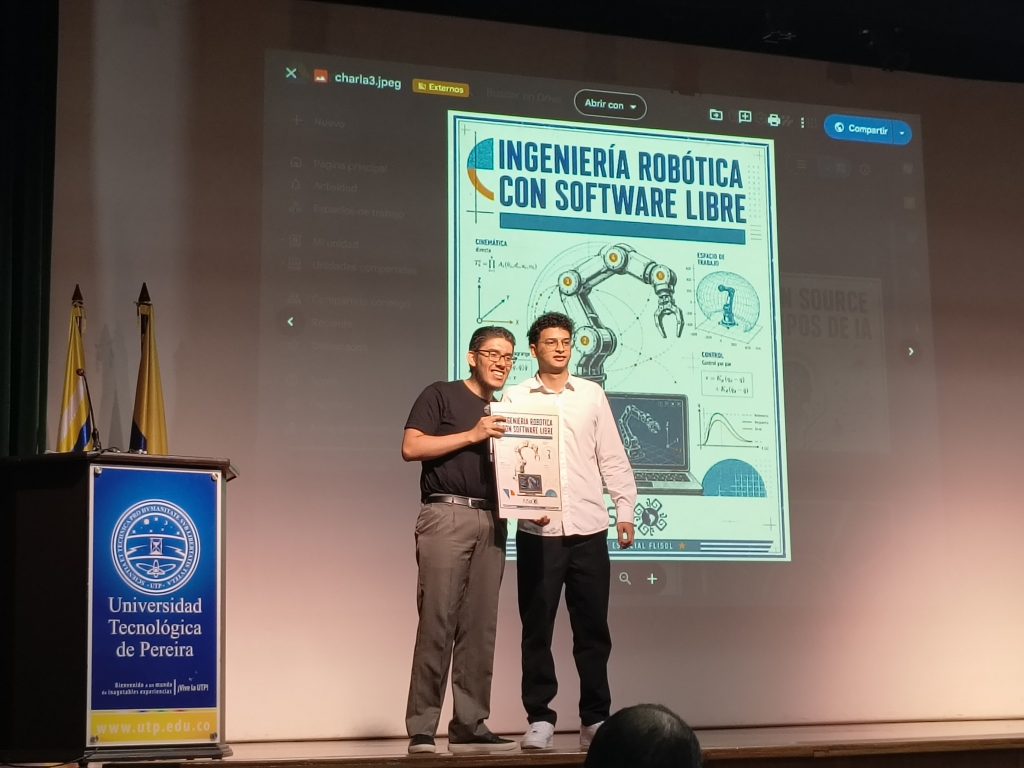
Apertura y sustentación del manipulador PAROL 6 en FLISOL
Presentación plenaria del ecosistema de simulación
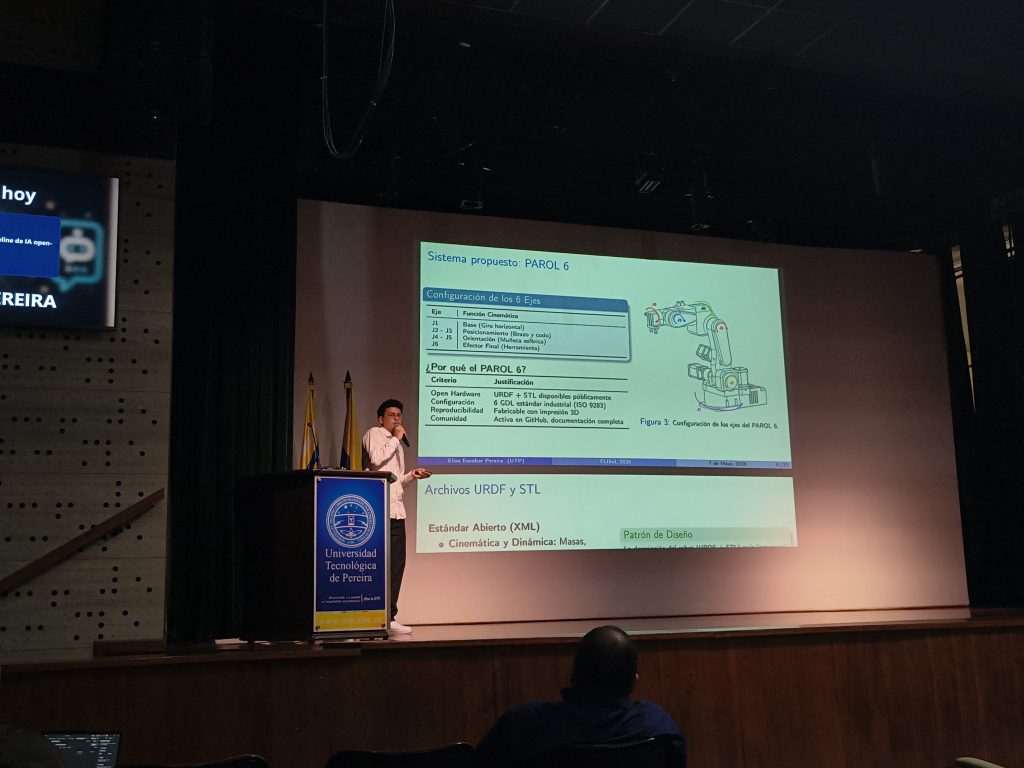
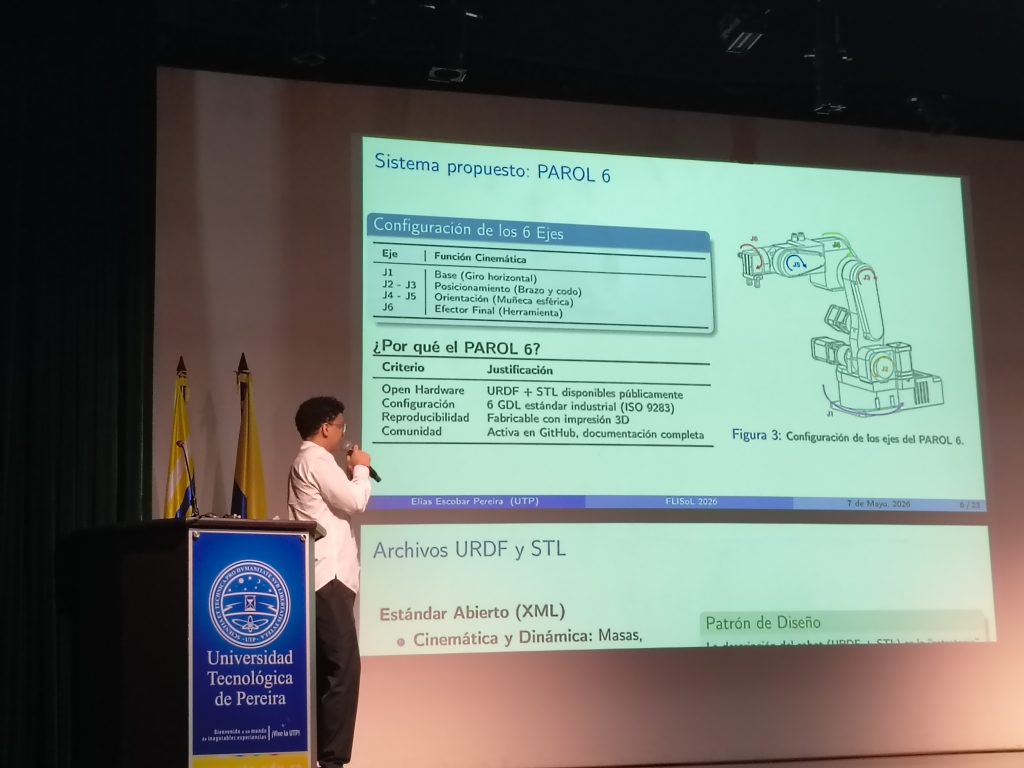
Diapositivas técnicas de cinemática y archivos URDF/STL
Exposición de configuración de ejes y archivos URDF
Intervención en atril UTP ante la comunidad FLISOL
Validación del proyecto ante la comunidad FLISOL
Demostración y participación en FLISOL 2026
Demostración y sesión de preguntas en auditorio
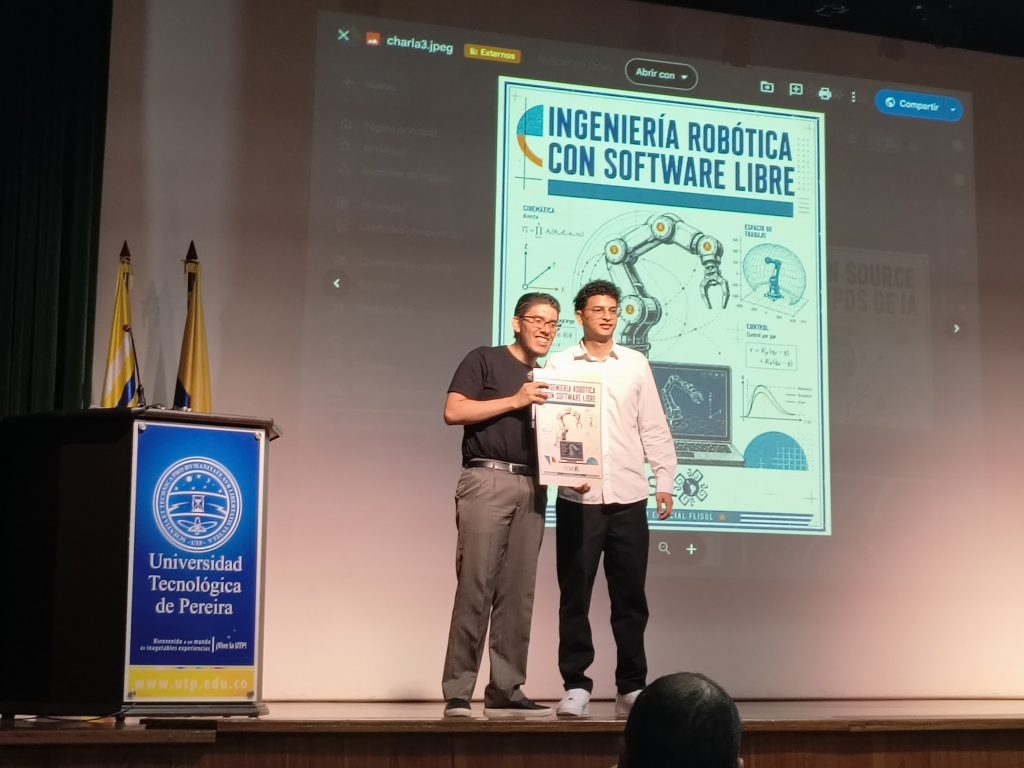
Cierre de ponencia y divulgación de resultados FLISOL
Cierre de ponencia y socialización con asistentes

Scroll al inicio