Ecosistema de Simulación y Monitoreo para Brazo Robótico de 6 GDL
| Codigo/Evento | FLISoL 2026 — Festival Latinoamericano de Instalación de Software Libre |
| Ponente Principal | Elias Escobar Pereira |
| Tutor / Líder | Universidad Tecnológica de Pereira |
| Coautores | Semillero Huellas sobre Sistemas Digitales y Mantenibilidad / GIGSEEA |
| Institución / Semillero | Universidad Tecnológica de Pereira Semillero: Huellas sobre Sistemas Digitales y Mantenibilidad |
Ficha Técnica
TIPO DE PROYECTO
Ingeniería y Tecnología (Robótica y Software Libre)
OBJETIVO(S)
Objetivo general: Construir un ecosistema de nivel industrial para el control, simulación y telemetría dinámica de un manipulador robótico de 6 GDL (PAROL 6), desarrollado íntegramente con herramientas de software libre para democratizar el acceso tecnológico y eliminar costos de licenciamiento.
Objetivos Específicos:
- Integrar un stack tecnológico modular basado en Python, PyBullet y PyQt5 para la simulación física, control articular e interfaz de usuario interactiva.
- Implementar el algoritmo dinámico de Featherstone O(n) (RNEA) para el cálculo eficiente de fuerzas, torques y aceleraciones en tiempo real.
- Diseñar un dashboard HMI de telemetría que proporcione monitoreo del efector final (TCP), actitud espacial (Roll, Pitch, Yaw), trazado 3D y sistemas de seguridad pasiva por semáforo.
RESUMEN
El desarrollo e investigación en robótica industrial enfrenta barreras económicas asociadas a licencias privativas y al riesgo de daños mecánicos durante las pruebas físicas. Este trabajo presenta una solución integrada basada en el robot PAROL6 de arquitectura abierta, capaz de procesar la cinemática y dinámica a partir de archivos URDF y STL estándar.
A diferencia de los métodos analíticos tradicionales como Euler-Lagrange O(n3), el software implementa el algoritmo de Featherstone O(n), reduciendo las operaciones por ciclo de 216 a 12 para una estructura de 6 ejes. Esta optimización permite ejecutar múltiples pasos de física en hardware convencional alcanzando promedios de 65.8 FPS y latencias de ~50.8 ms. La plataforma incluye control articular con límites mecánicos seguros, trazado de trayectoria 3D, tabla de repetibilidad y registro de datos para control de calidad.
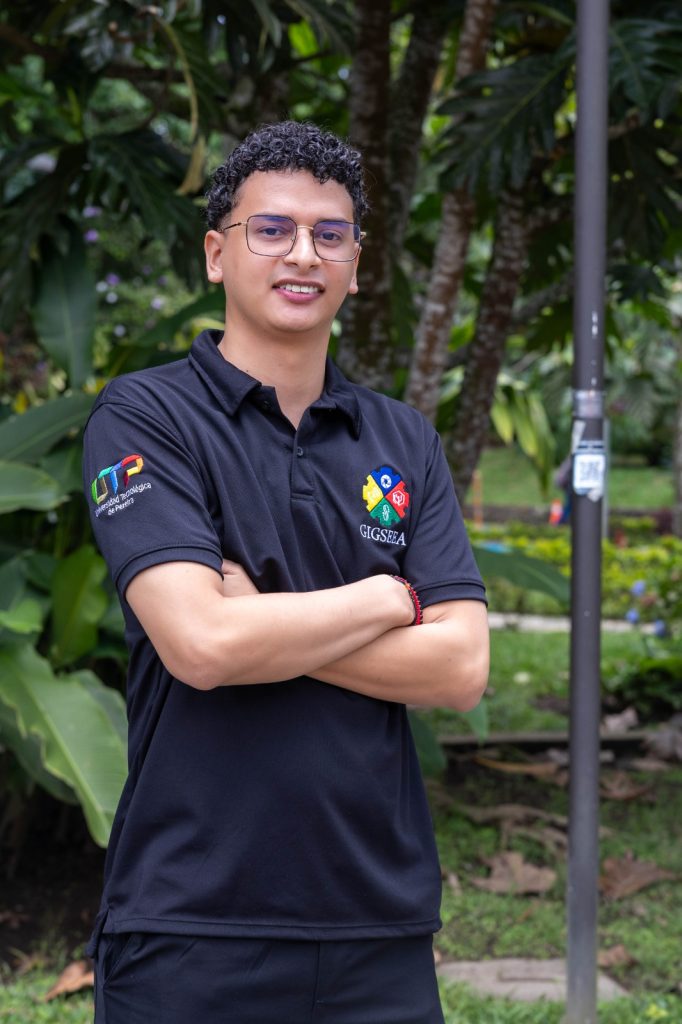
Elias Escobar Pereira
Rol: Investigador principal y ponente
Contribución clave: Programación del motor dinámico en Python y PyBullet, diseño de la interfaz gráfica en PyQt5, implementación del algoritmo de Featherstone y realización de pruebas de rendimiento.